無人機熱顯影像實務分析
Practical Analysis of UAV Thermal Imaging
2026-05-01
▎一、前言
近年來,熱顯像技術已廣泛應用於消防搶救及災害應變上,如:火場內應用或山域、水域等各場域人命搜救。其中,手持式熱顯像儀及搭載於無人機之空中熱顯系統,成為現場判斷火勢、搜尋熱源與降低救災人員風險的重要輔助工具。然而,實務上常可發現,空中熱顯影像容易因拍攝角度與距離因素以及未探討材質的反射率及折射率,而產生熱源誤判的情形。
▎二、熱成像形成的原理
(一)熱顯像的成像基礎
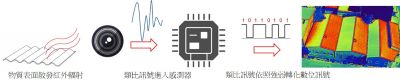
熱顯像設備運作原理並非直接量測物體溫度,而是偵測物體之溫度及材質特性(輻射率)所產生的波長紅外線輻射(波長約8 -14 微米)。任何高於絕對零度的物體,皆會持續向外輻射紅外線能量,該能量經由熱顯鏡頭聚焦後,由紅外感測元件接收後轉換為微弱的電子訊號,並透過儀器內部處理器及軟體搭配訊號處理;最終熱顯像系統即是將這些紅外線能量強弱差異,轉換為畫面中不同亮度與色階的影像,供操作者進行判讀。
(二)熱顯影像特性(圖1)
1.可以看到物體幾何輪廓,但看不到顏色紋理。
2.一定程度上穿透濃煙,但成像清晰度會降低。
3.和可見光不同,紅外輻射會被玻璃阻擋,無法看清玻璃後的畫面(鏡面效應及矽酸鹽材質吸收)。
4.可以看見液體,但看不到大部分氣體。
▎三、材質特性對熱顯判讀之影響
不同物體材質對紅外能量的吸收、輻射與反射能力差異極大,決定溫度測量準確性的影響因素有輻射率、反射率與表面紋理,其中以金屬材質最具代表性。金屬普遍具有輻射率低、反射率高的特性,容易將周圍高溫物體的紅外輻射反射至感測器。在熱顯影像中,金屬表面常會呈現異常亮區,但實際上溫度未必偏高。
▎ 四、空中( 無人機) 熱顯及手持熱顯的定位
(一)無人機搭載熱顯設備,可在短時間內取得高空俯視影像,其重要優勢如下:
1.快速掌握大範圍熱分布:能迅速標示高溫集中區,協助研判火勢範圍與可能延燒方向。
2.突破地面視線限制:對於屋頂、高處、火場第三面或人員難以接近區域,提供地面單位無法取得的觀測視角。
3.降低人員暴露風險:在風險尚未確認前,可先以空中熱顯進行初步評估,提升救災人員行動安全性。
(二)手持式熱顯像儀屬於近距離觀測工具,操作人員可依現場狀況主動調整位置與視角,其主要優勢包括:
1.可避開前景遮蔽:操作者可藉由移動位置或改變觀測角度,避開金屬牆面、棚架等前景干擾,使熱顯影像更貼近實際熱源位置。
2.距離短、精準度高:在近距離條件下,接收的紅外輻射較高,且無遠距離造成之角度問題,細節清楚,有助於判斷熱異常的真實性。
3.適合火源確認與細部判讀:對於牆內、天花板或結構縫隙等位置,手持式熱顯較能提供可靠的最終判斷依據。
▎ 五、材質反射率、角度與距離對空中熱顯的影響分析
(一)金屬前景造成之反射誤判
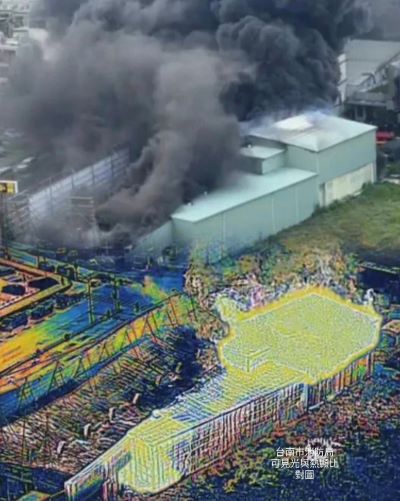
當無人機熱顯拍攝均為遠距離涵蓋範圍較大,畫面前景為鐵皮、鋼板或金屬結構時,其高反射特性可能將周遭火源或高溫區域的紅外能量反射至感測器,使畫面呈現出非實際熱源之亮區,如圖2、圖3 所示,尤其是日照情形下,易出現反射造成的熱顯像誤差,如同手持式熱顯於室內照射玻璃因材質低放射率,但高反射率只能反射出自己無法透視玻璃後的火源。

(二)觀測角度變化的影響
材質的輻射率會隨角度改變,以金屬為例正視角(接近90 度),感測元件接收到輻射比例較高,反射率較低,相對的熱顯畫面較接近真實溫度分布;反之,觀測角度越斜時,物體真正「朝向感測器」的有效面積變小,紅外輻射進入鏡頭的能量減少(如圖4),感測元件接收到的訊號變弱,導致熱源本身看起來「溫度較實際溫度低」或不連續。
(三)距離及大氣因素導致紅外輻射衰退
熱顯影像之判讀準確度與觀測距離具有高度相關性。隨著拍攝距離增加,雖拍攝範圍增加,但感測元件所接收之有效紅外線能量密度下降,空氣中的水蒸氣和懸浮水滴吸收,及火場的煙層顆粒散射,影像對比與穩定度隨之降低,導致鏡頭接收紅外輻射量的衰退,相關前景物所帶來的折射率,將大幅降低熱顯判讀的準確性。
▎六、結語
熱顯影像反應的是物體表面紅外輻射分布,而非火源的絕對位置。手持熱顯適合近距離確認火點與細部結構,空中熱顯則能快速掌握大範圍熱分布,但受距離、角度與材質影響較大。實務上,兩者應互補使用:空中熱顯標定火災趨勢,手持熱顯精確確認火點,並將正確熱源資訊即時傳達給指揮官,以提升判讀準確性、行動安全與無人機運用價值。掌握熱顯特性與環境干擾,是降低誤判的關鍵。